Exemples
f = figure();
sys = tf([1 2], [1 3 2]);
pzmap(sys);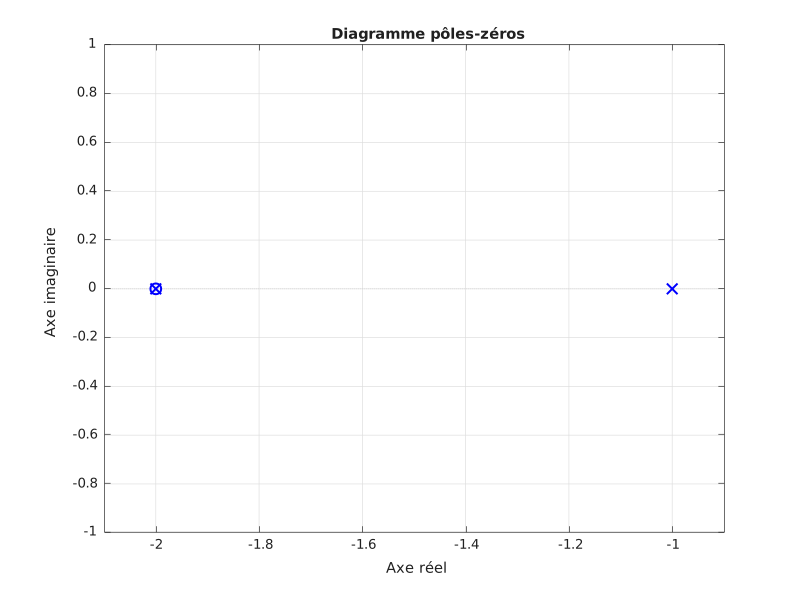
sys = tf([1 2], [1 3 2]);
[p, z] = pzmap(sys)pzmap(sys)
[p, z] = pzmap(sys)
| Paramètre | Description |
|---|---|
| sys | Système dynamique : un modèle LTI SISO. |
| Paramètre | Description |
|---|---|
| p | Pôles du système. |
| z | Zéros du système. |
pzmap(sys) trace les pôles et les zéros du modèle de système dynamique sys dans le plan complexe.
Chaque pôle est marqué d'un x et chaque zéro d'un o.
Lorsque des arguments de sortie sont demandés, [p, z] = pzmap(sys) renvoie les pôles p et les zéros z sans produire de tracé.
f = figure();
sys = tf([1 2], [1 3 2]);
pzmap(sys);sys = tf([1 2], [1 3 2]);
[p, z] = pzmap(sys)| Version | Description |
|---|---|
| 1.0.0 | version initiale |